【初学ROS,年轻人的第一个Node节点】

【初学ROS,年轻人的第一个Node节点】
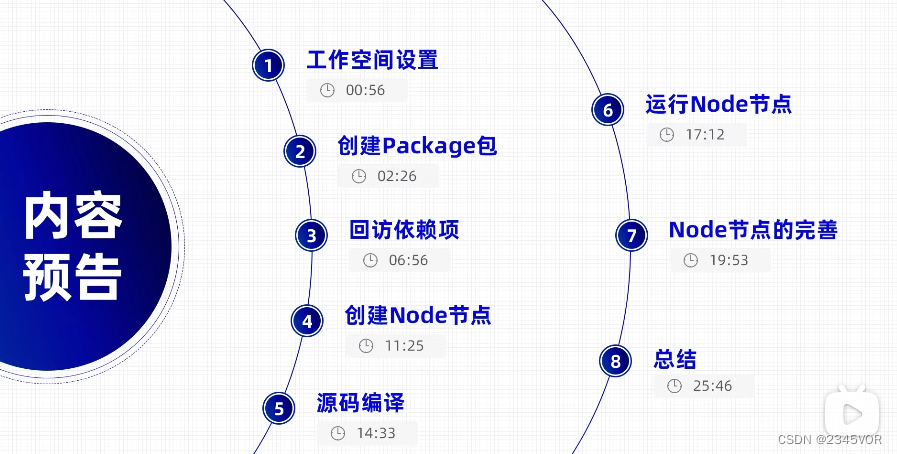
- 1. 工作空间设置
- 2. 创建Package
- 3. 回访依赖包
- 4. 创建Node节点
- 5. 源码编译
- 6. 运行Node节点
- 7. Node节点完善
- 8. 总结
本教程是B站阿杰视频的笔记
视频地址:https://www.bilibili.com/video/BV1nG411V7HW
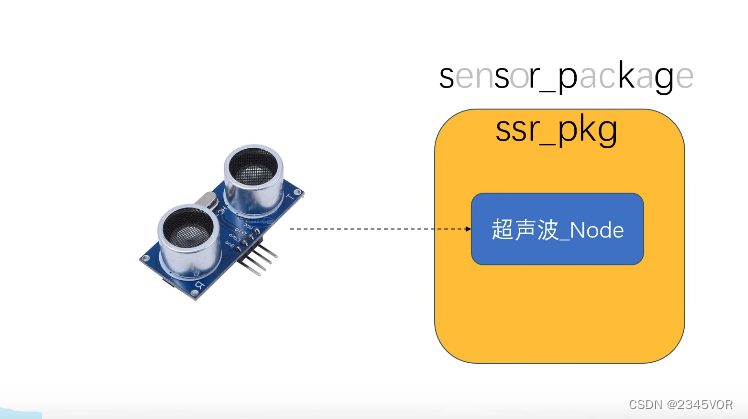
超声波传感器
1. 工作空间设置
cd catkin_ws/src/2. 创建Package
catkin_creat_pkg ssr_pkg rospy roscpp std_msgs
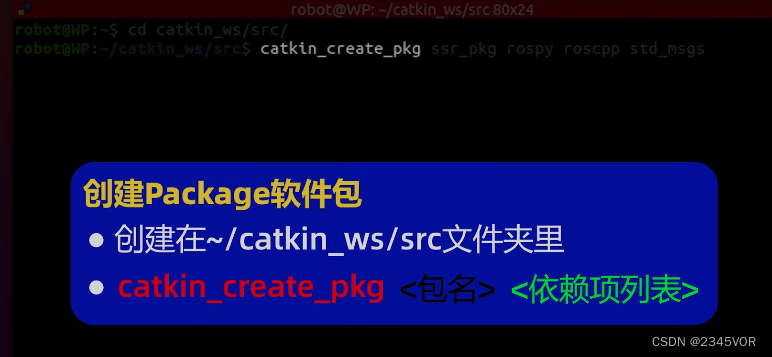
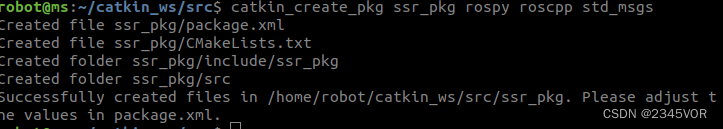
3. 回访依赖包
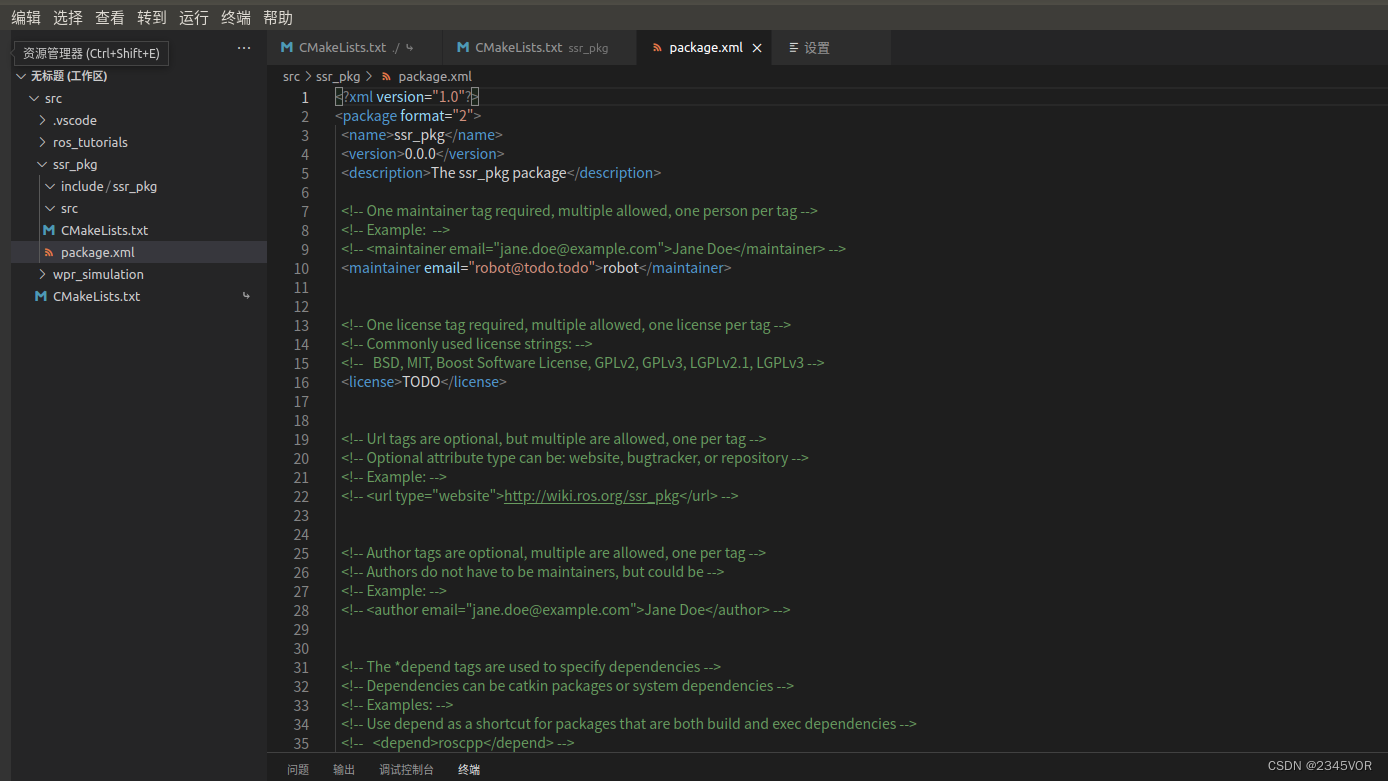
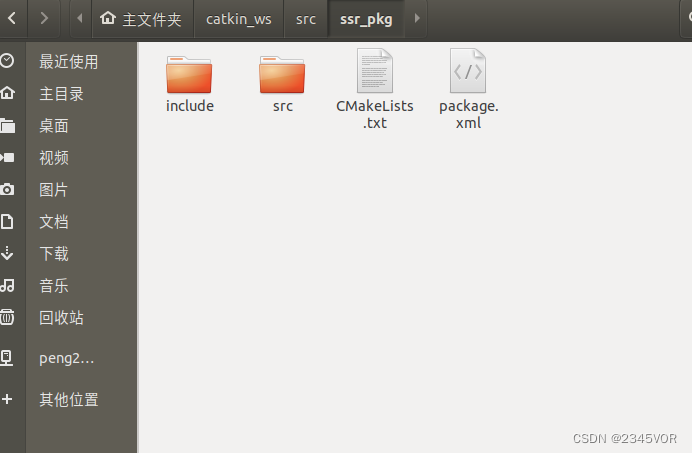
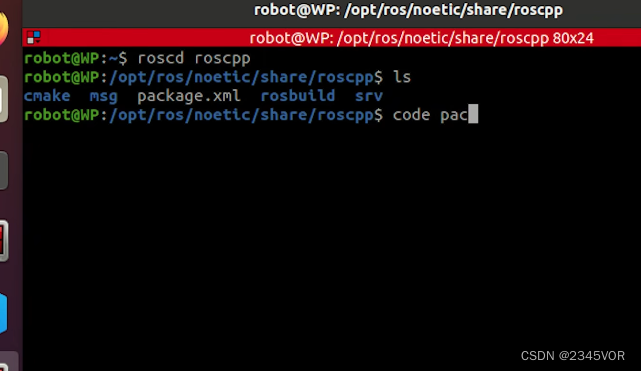
roscd roscpp
ls
code package.xml
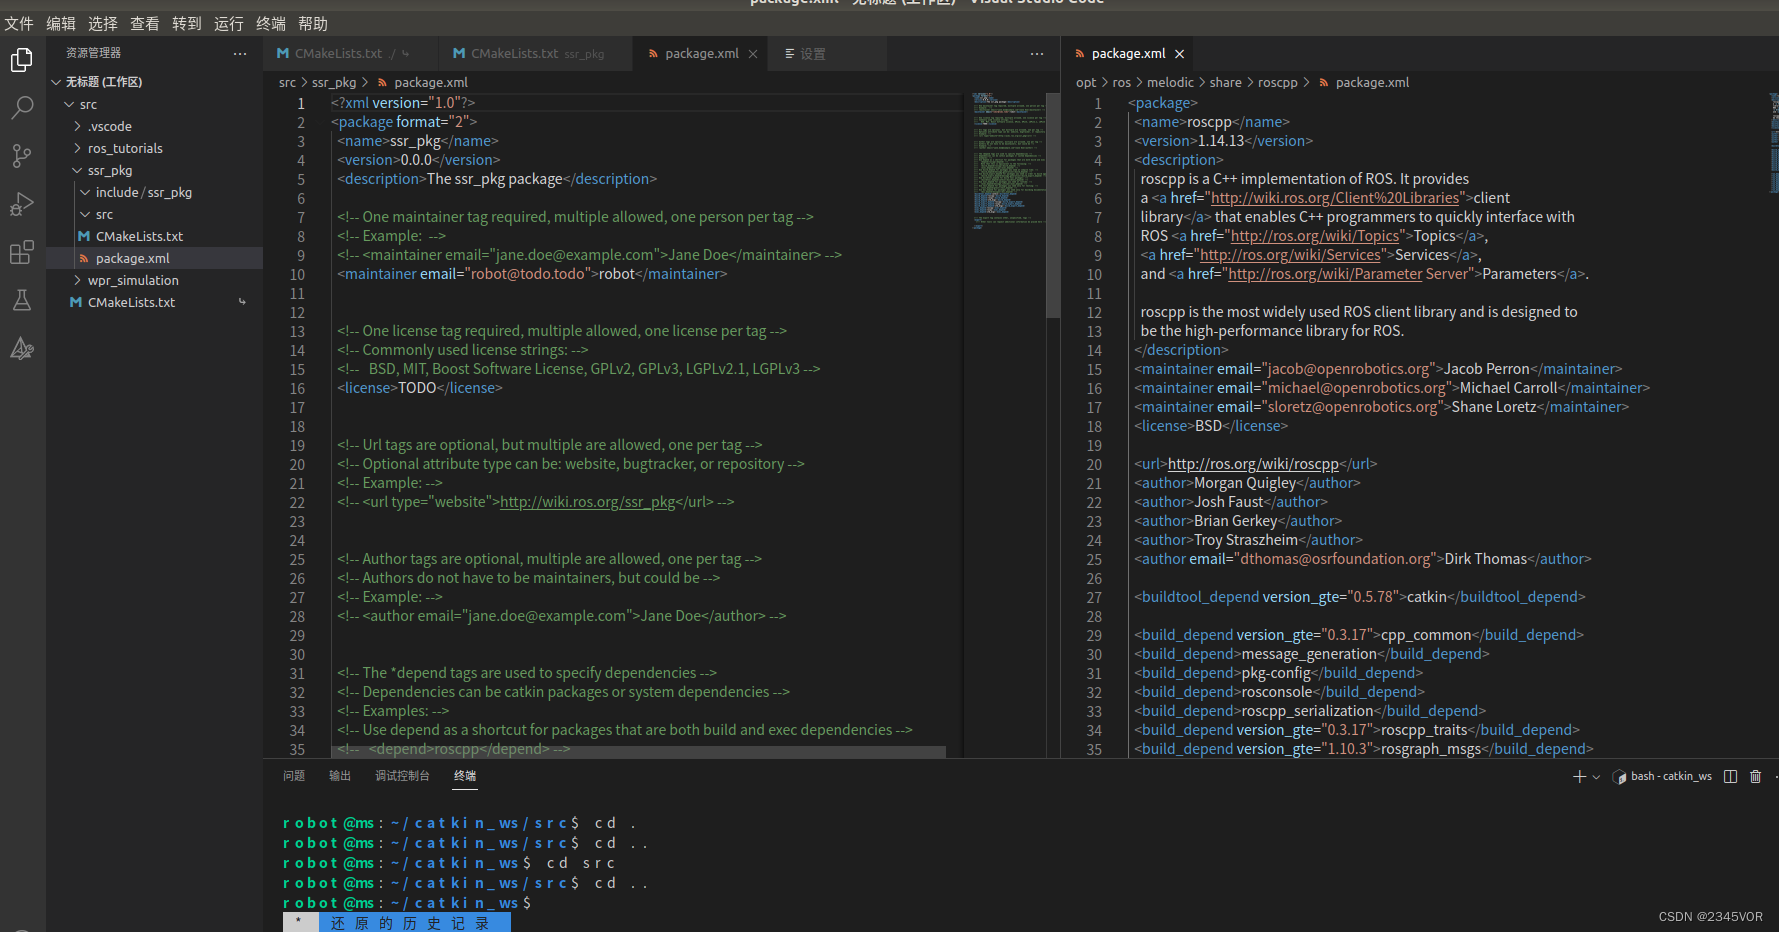
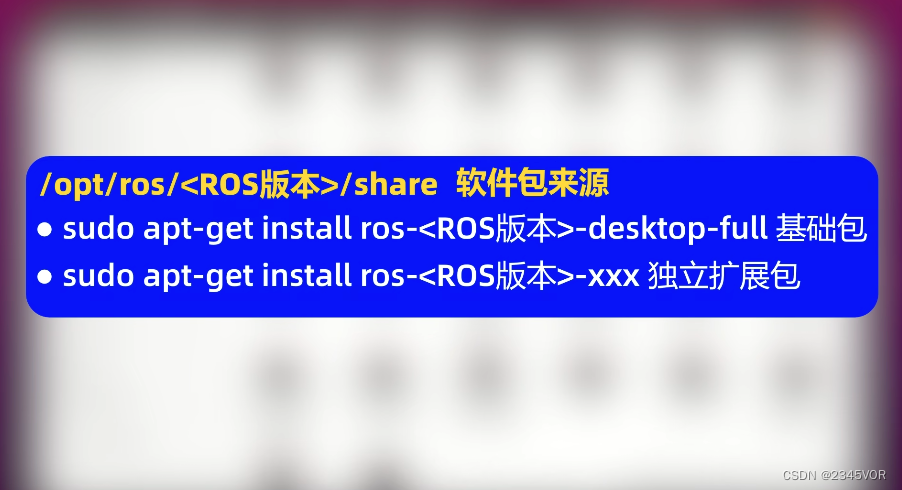
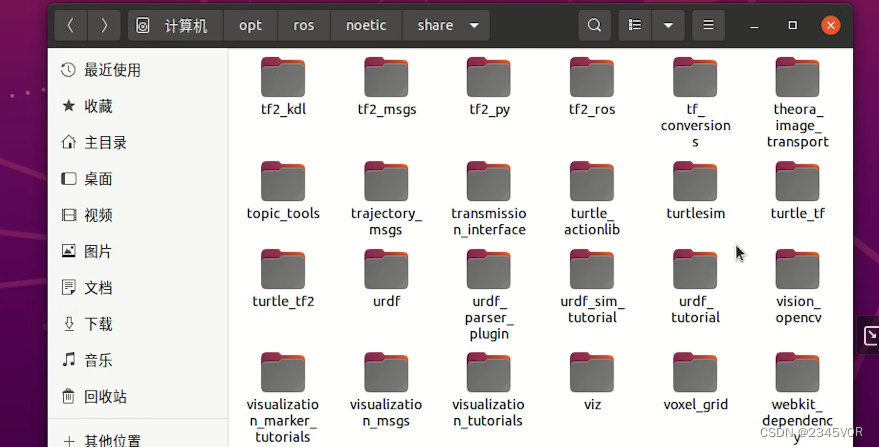

下载包可直接运行,源文件须编译运行
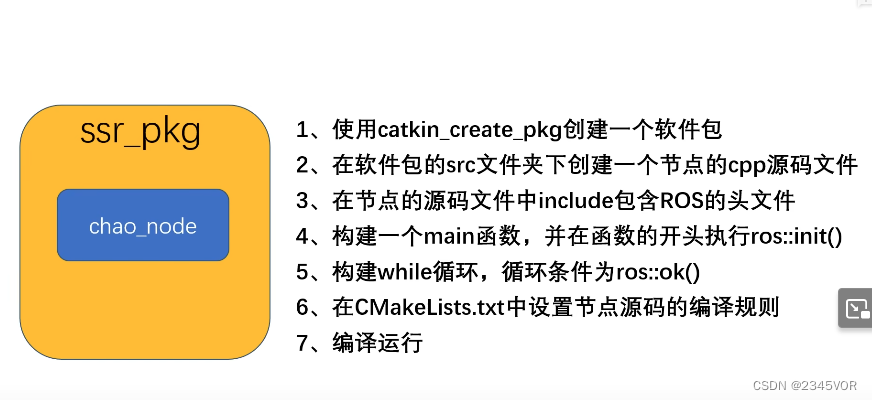
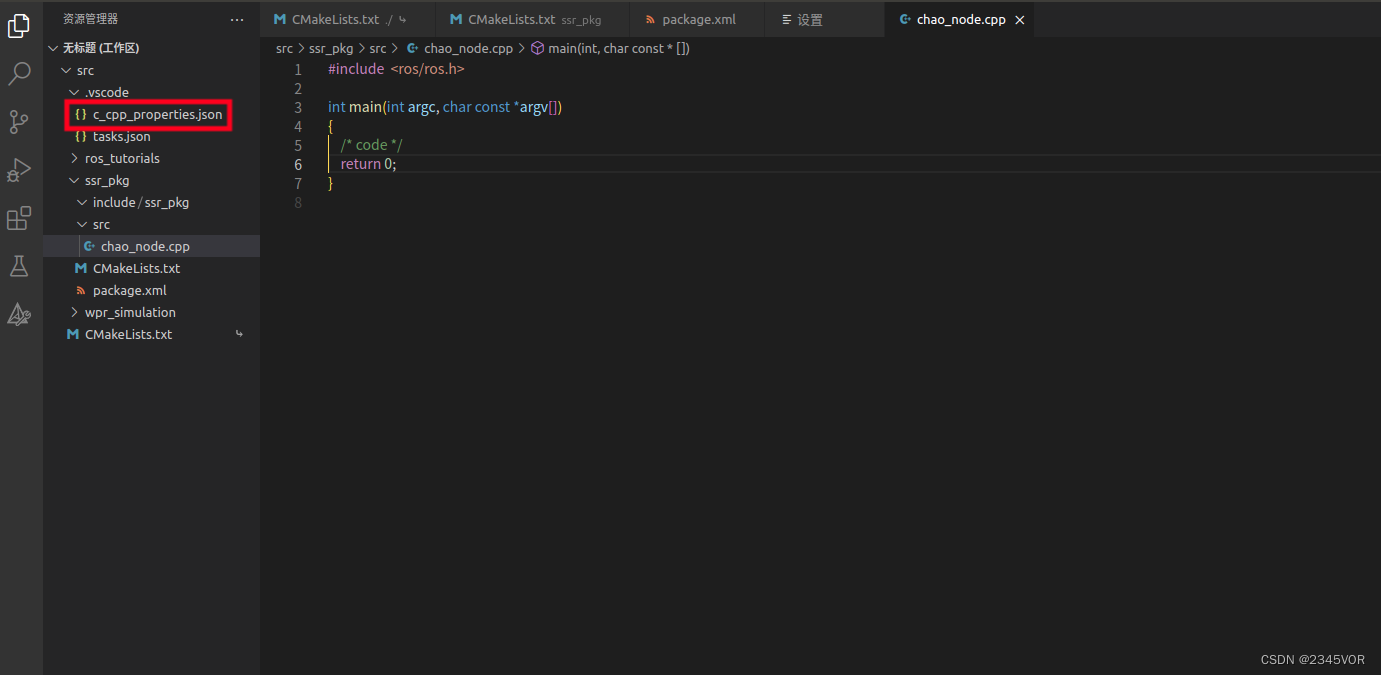
4. 创建Node节点
#include  <ros/ros.h>int main(int argc, char const *argv[])
{/* code */return 0;
}代码误报删除c_cpp_properties文件
5. 源码编译
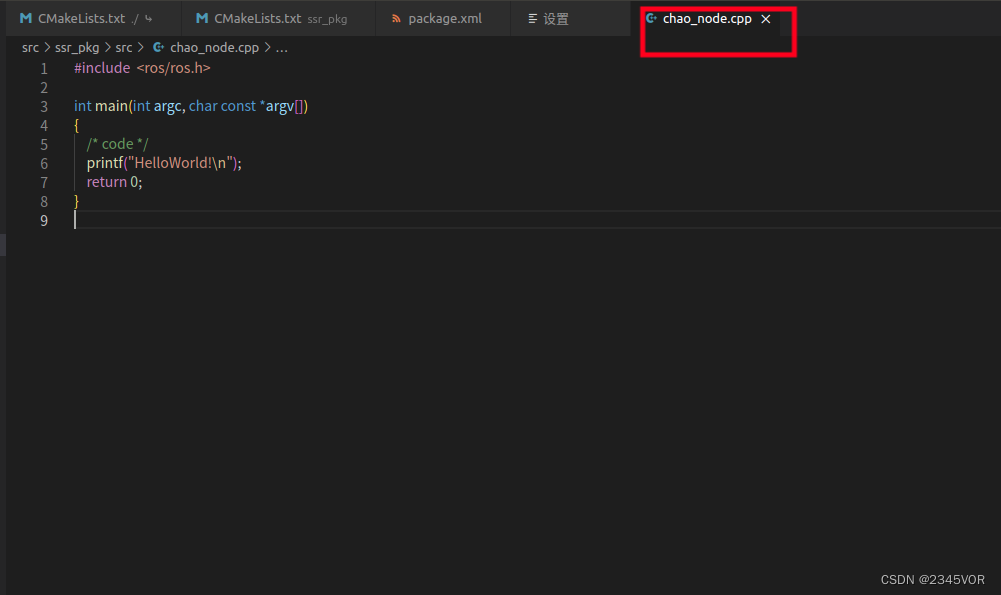
#include  <ros/ros.h>int main(int argc, char const *argv[])
{/* code */printf("HelloWorld!\\n");return 0;
}
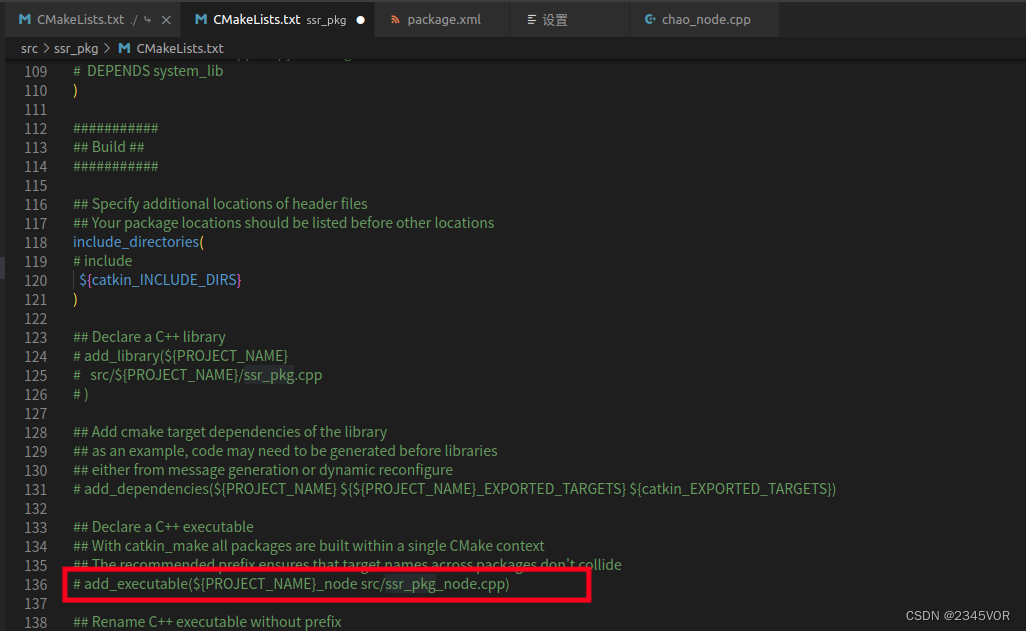
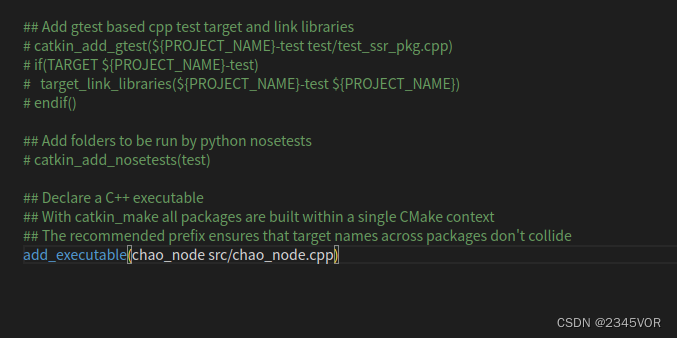
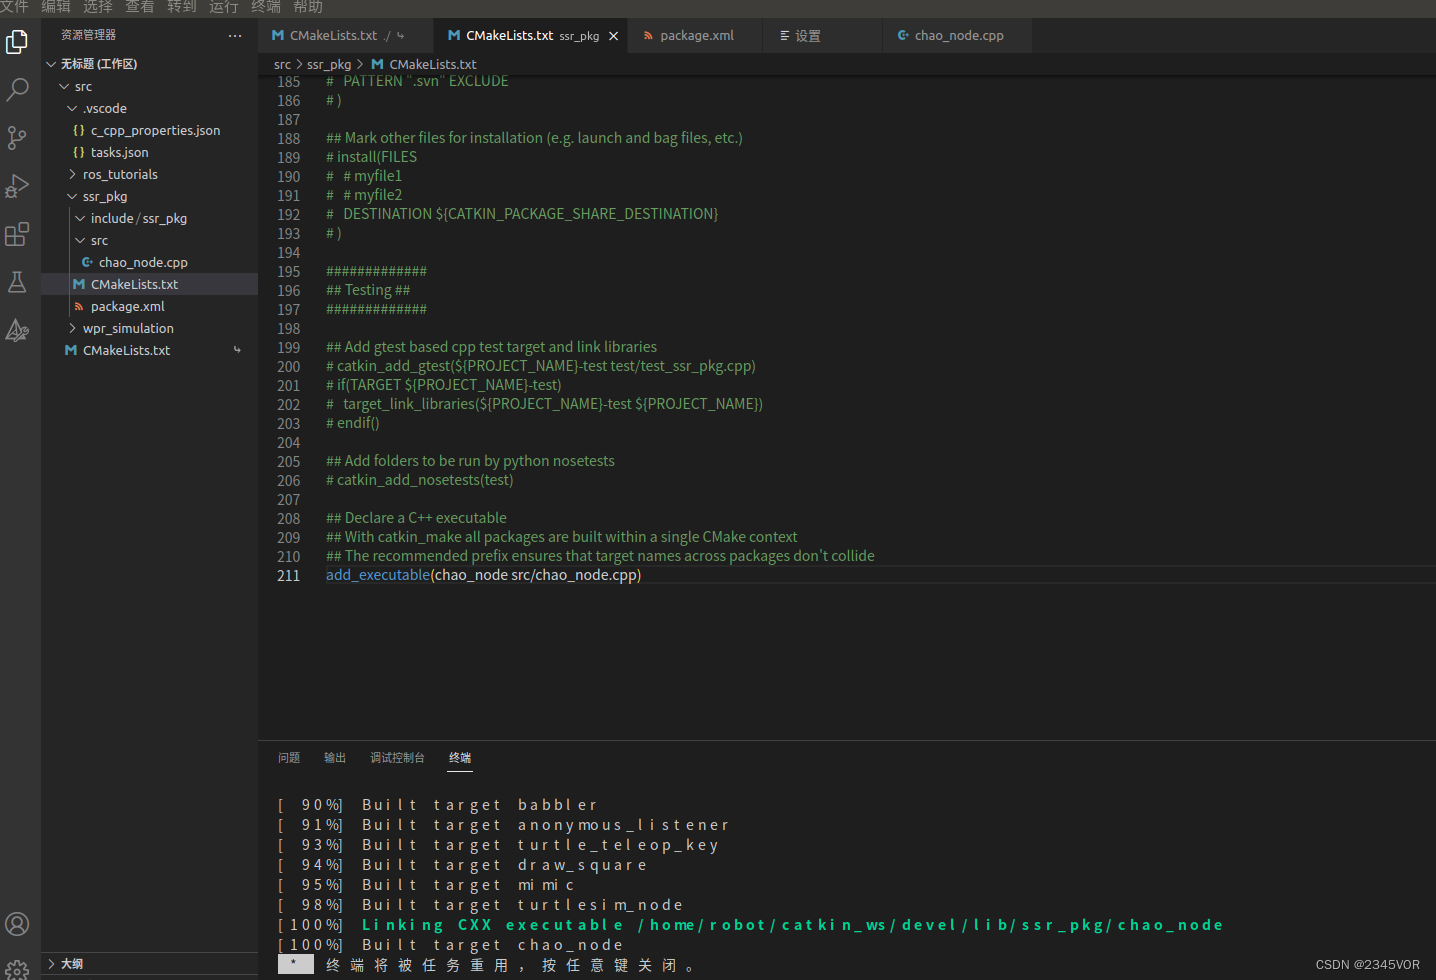
add_executable(chao_node src/chao_node.cpp)
ctrl+shift+b编译
6. 运行Node节点
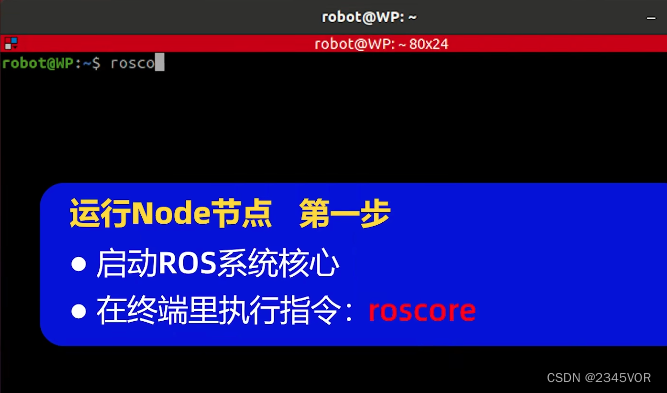
roscore
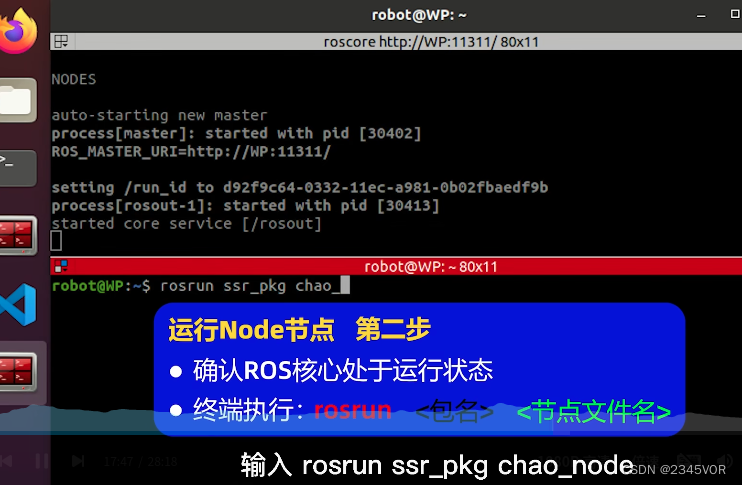
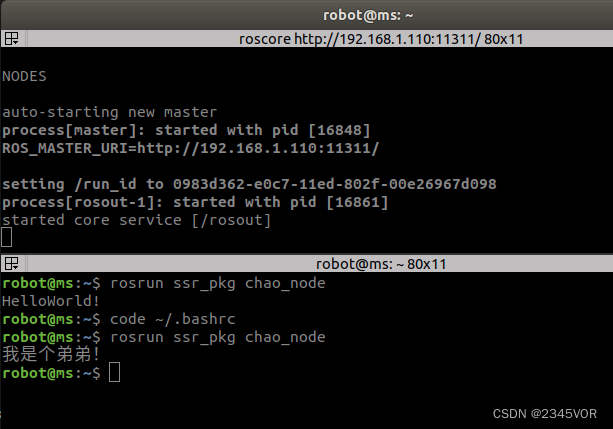
rosrun ssr_pkg chao_node
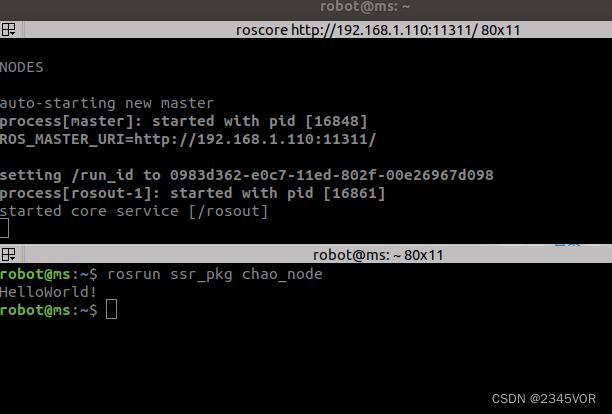
如果报错如下操作
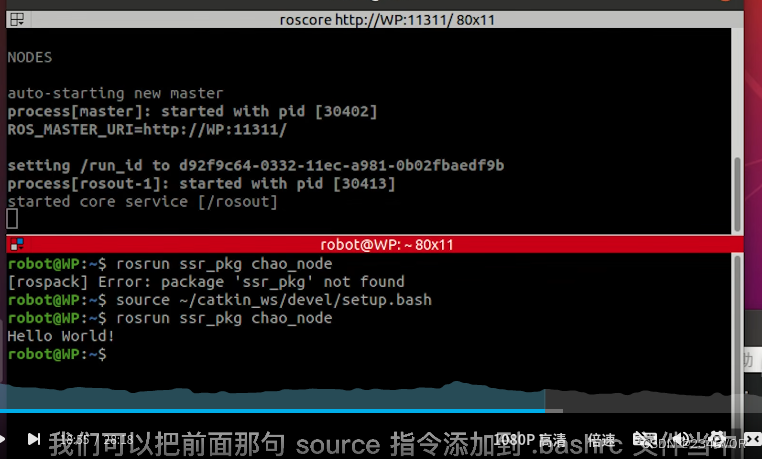
code ~/.bashrc
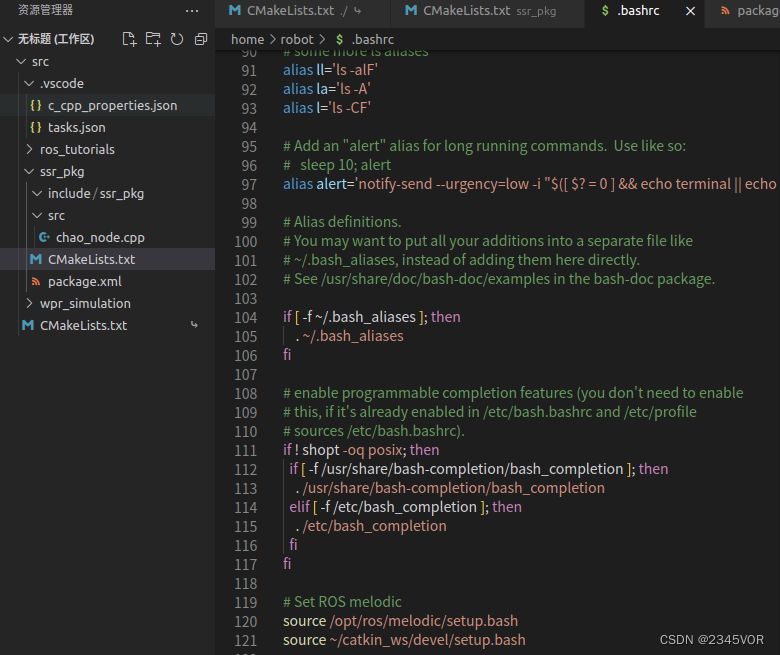
# Set ROS melodic
source /opt/ros/melodic/setup.bash
source ~/catkin_ws/devel/setup.bash
7. Node节点完善
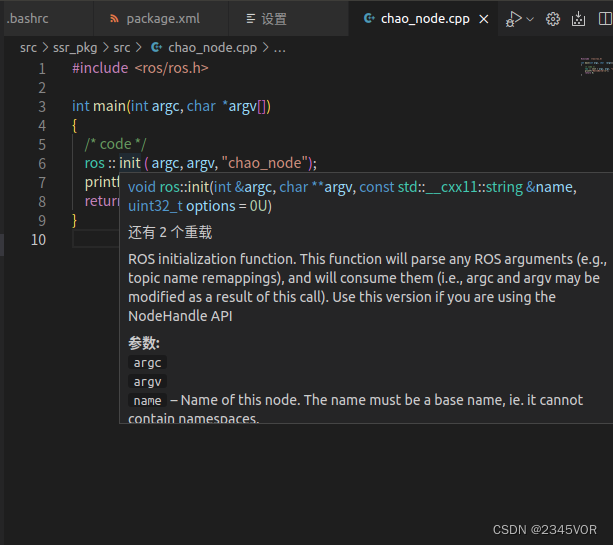
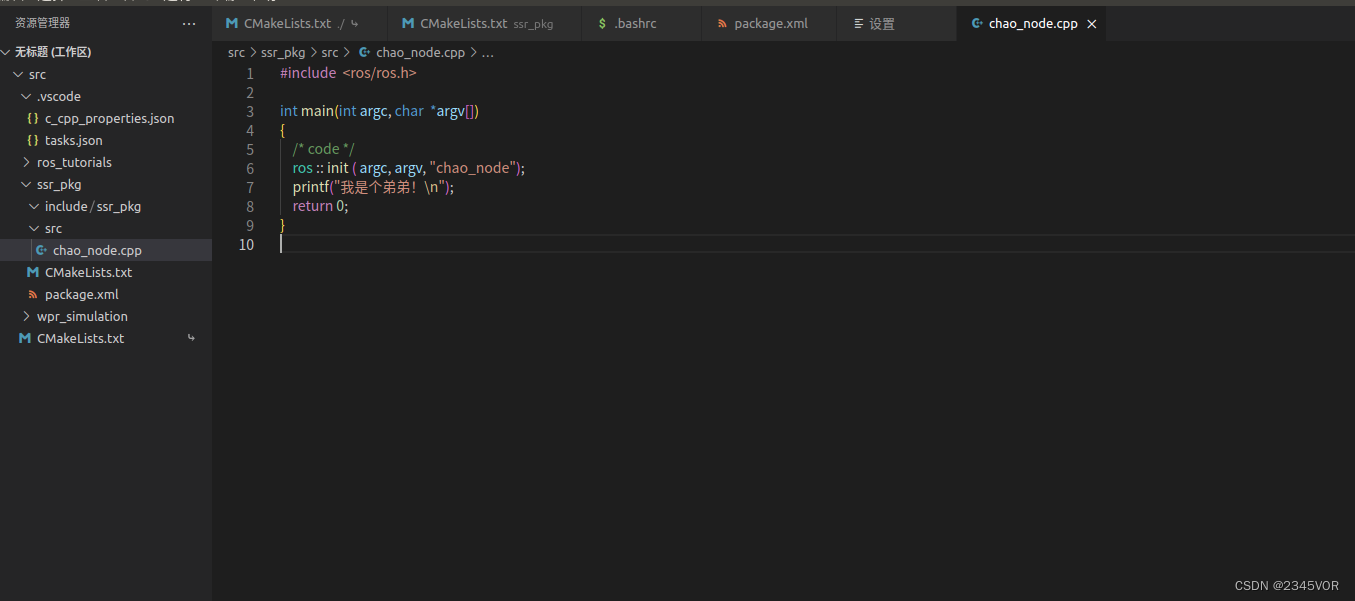
#include  <ros/ros.h>int main(int argc, char  *argv[])
{/* code */ros :: init ( argc, argv, "chao_node");printf("我是个弟弟!\\n");return 0;
}
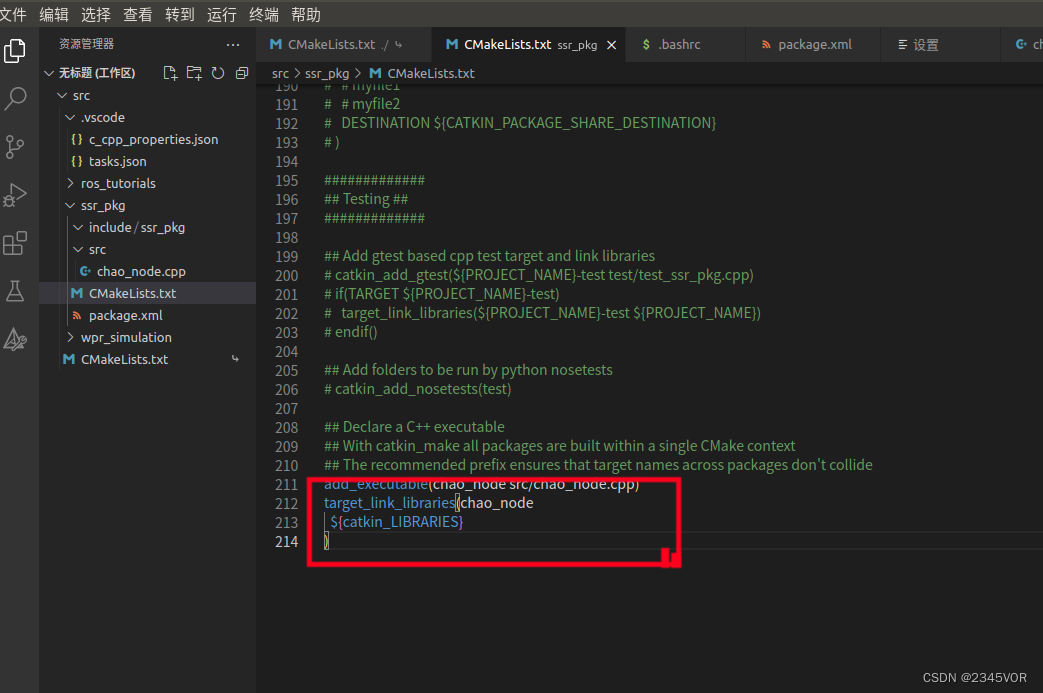
add_executable(chao_node src/chao_node.cpp)
target_link_libraries(chao_node${catkin_LIBRARIES}
)
 编译运行
保持运行,加while循环
#include  <ros/ros.h>int main(int argc, char  *argv[])
{/* code */ros :: init ( argc, argv, "chao_node");printf("我是个弟弟!\\n");while (true){/* code */printf("我是大哥!\\n");}return 0;
}
编译运行
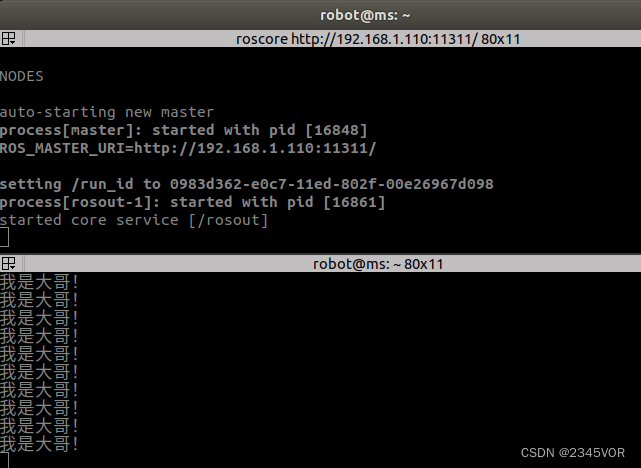
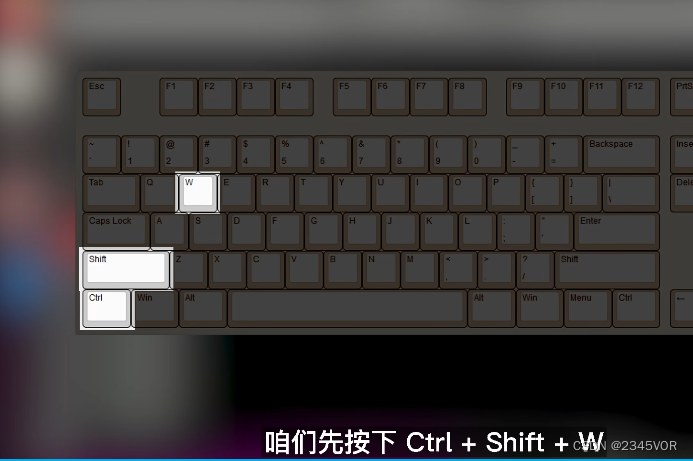
ctrl+shift+w强制关闭终端
 完善退出
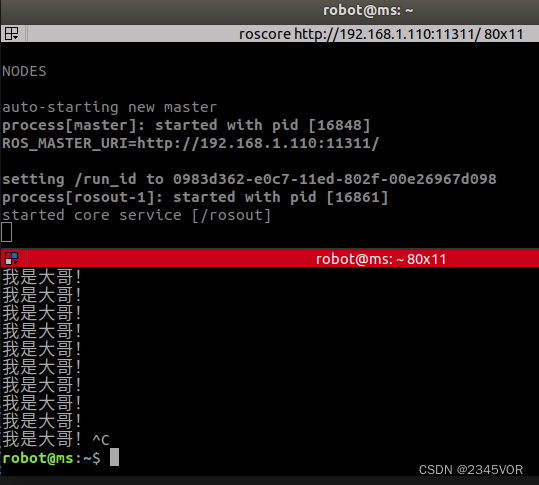
#include  <ros/ros.h>int main(int argc, char  *argv[])
{/* code */ros :: init ( argc, argv, "chao_node");printf("我是个弟弟!\\n");while (ros::ok()){/* code */printf("我是大哥!\\n");}return 0;
}
8. 总结